Определение местоположения внутри помещений при помощи Bluetooth Direction Finding
Дождались!
Представленная в 2019 году спецификация стандарта Bluetooth 5.1 включала много нового и открывала кучу новых сфер для применения технологии Bluetooth. Помимо улучшений, направленных на ускорение связи и повышения энергоэффективности, была добавлена еще одна особенность — определение взаимного местоположения приемников и передатчиков.
Да-да, эта фишка была и в версии BT 5.0, но ранее эта технология была как и в классическом методе измерения уровня сигнала (RSSI) для оценки расстояния. Точность такого метода оставляет желать лучшего. Но в BT 5.1 реализованы новые методы определения местоположения, которые позволяют достичь сантиметровой точности.
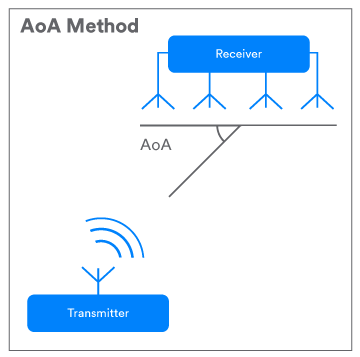
В спецификации BT 5.1 предлагается 2 метода определения местоположения за счет использования антенных решеток. Для реализации метода «по углу прихода» Angle-of-Arrival (AoA) приемник (локатор) должен иметь антенную решетку минимум из 2 элементов (с шагом не менее 6,2см), а передатчику (метке) достаточно одной антенны. При использовании метода AoA, локатор принимает сигналы на антенную решетку с разницей в фазе из-за разного расстояния до каждого элемента антенной решетки. Локатор собирает выборку из таких измерений, на основе которой определяет угол и расстояние до источника сигнала.
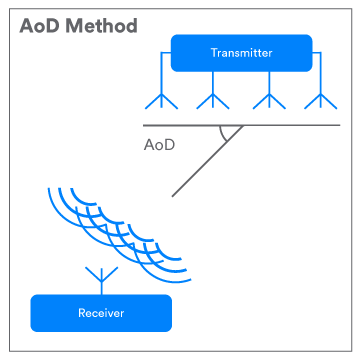
Аналогично, для реализации метода «по углу отправления» Angle-of-Departure (AoD) передатчик должен быть минимум с двумя антеннами. Приемник с одной антенной в этом случае улавливает несколько сигналов и по этим измерениям производит вычисления.
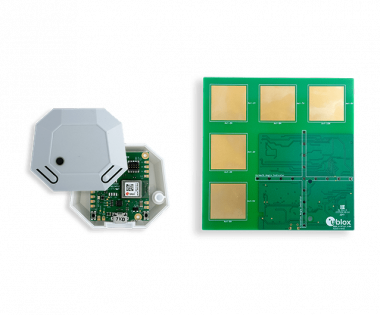
До этого были проблемы с реализацией антенных решеток и софта для расчетов. Но сейчас производители модулей и чипов решили взяться сами за эти вопросы. Компания u-blox AG выпустила отладочные комплекты для высокоточного позиционирования внутри помещений на базе своих Bluetooth-модулей NINA-B4:
— XPLR-AOA-1 содержит 1 локатор (на базе NINA-B411) и 1 метку (на базе NINA-B406),
— XPLR-AOA-2 содержит 4 локатора и 4 метки.
Код для локатора и метки тоже предоставляют 🙂
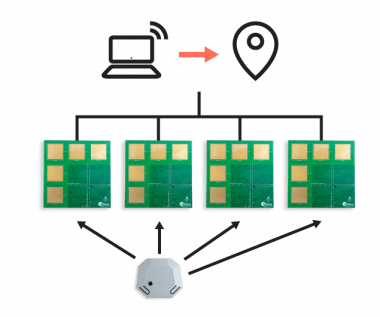
Direction Finding наверняка найдет широкое применение. Его можно использовать для систем определения местоположения в реальном времени (RTLS). Например, для управление доступом персонала (дабы не пускать «ненужных» людей в определенные помещения), передвижение людей в опасных зонах (стройки, шахты и проч.), автоматизированных системах складской логистики и хранения (вот тут либо целиком роботы заменят человека, либо погрузчикам станет сильно проще искать и доставлять то что надо), различной домашней интеллектуальной техники, автомобильных сигнализациях (например, открывать только 1 дверь, к которой подходит человек с ВТ-меткой в кармане) и многих других применениях.
А вы что думаете по этому поводу? Велкам в комментарии — обсудим 🙂